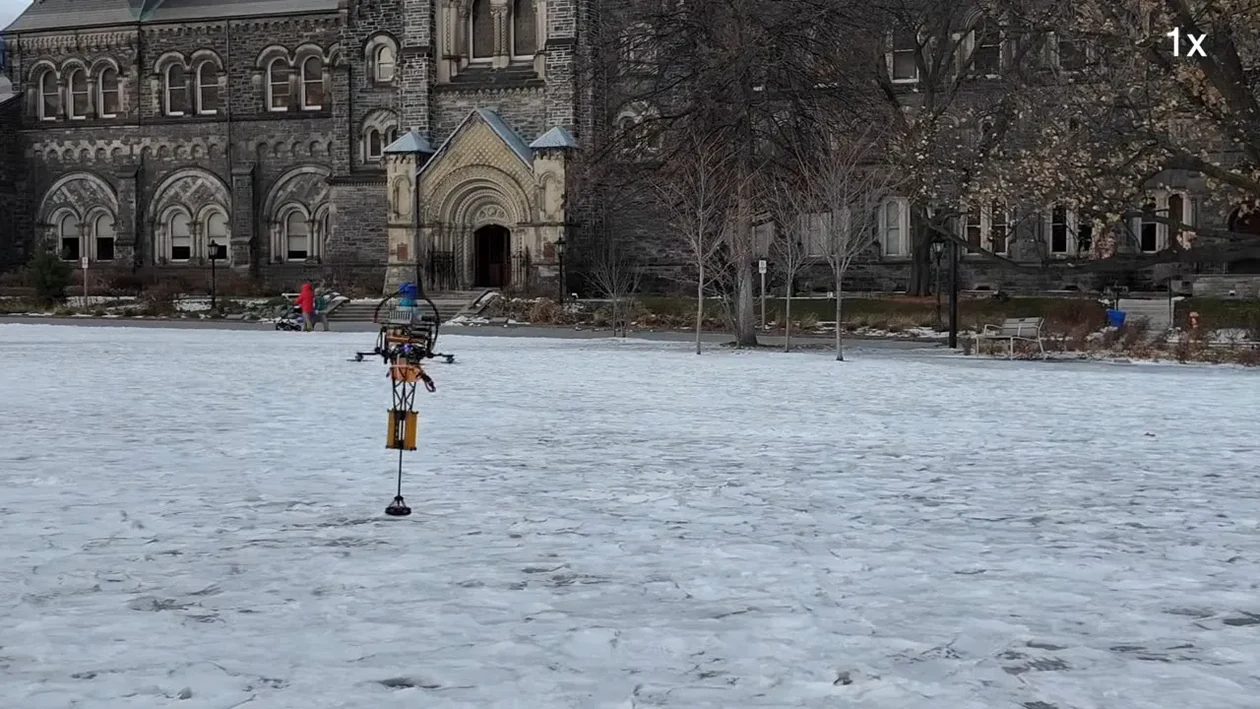30 секунд
Команда студентов Университета Торонто показала одноногого прыгающего робота Pogo-Bot с поворотной опорой. В сообщении Hackaday от 30 сентября движение обеспечивают четыре винта, а пружинная нога превращает его в прыжки. Ранний вариант с одним шипом заменили опорой со сцеплением, которая подстраивается к поверхности. В демонстрации описаны песок и лёд; количественная устойчивость и работа на любом рельефе не измерены.
Подробнее
Pogo-Bot соединяет тягу четырёх винтов с одной пружинной ногой. По описанию Hackaday, винты обеспечивают энергию для движения, тогда как прыгающий характер создаётся пружинным опорным механизмом. Это отличается от простого приземления квадрокоптера на жёсткую стойку: опора участвует в цикле движения.
Вместо шипа — контактная площадка
В ранних вариантах нога заканчивалась шипом. Затем команда добавила поворотную стопу со сцеплением и упругим натяжением, способную подстраиваться к поверхности. Статья описывает более удачные движения на мягком песке и твёрдом льду. Здесь улучшение относится к показанным ситуациям, без численного сравнения коэффициента сцепления.
Сочетание пружины и изменяемой опоры объясняет предмет опыта: для прыгающей машины важно не только оттолкнуться, но и сохранить контакт при следующем касании. Демонстрация не содержит универсального подтверждения движения по любой местности или длительного испытания механической надёжности.
Что это значит
Источник энергии не решает приземление
В Pogo-Bot винты и опорная нога выполняют разные задачи. Винты помогают движению, а форма контакта определяет, как робот встретит поверхность после прыжка. Замена шипа на подстраивающуюся площадку поэтому меняет поведение приземления, даже без заявления о новой мощности силовой части.
Песок и лёд показывают разные условия контакта, но не полный диапазон рельефа. Поворот и сцепление дают понятный механизм улучшения в описанном показе. До вывода о надёжной работе на любой поверхности остаются отдельные измерения; видеодемонстрация не устанавливает эту универсальность.