30 секунд
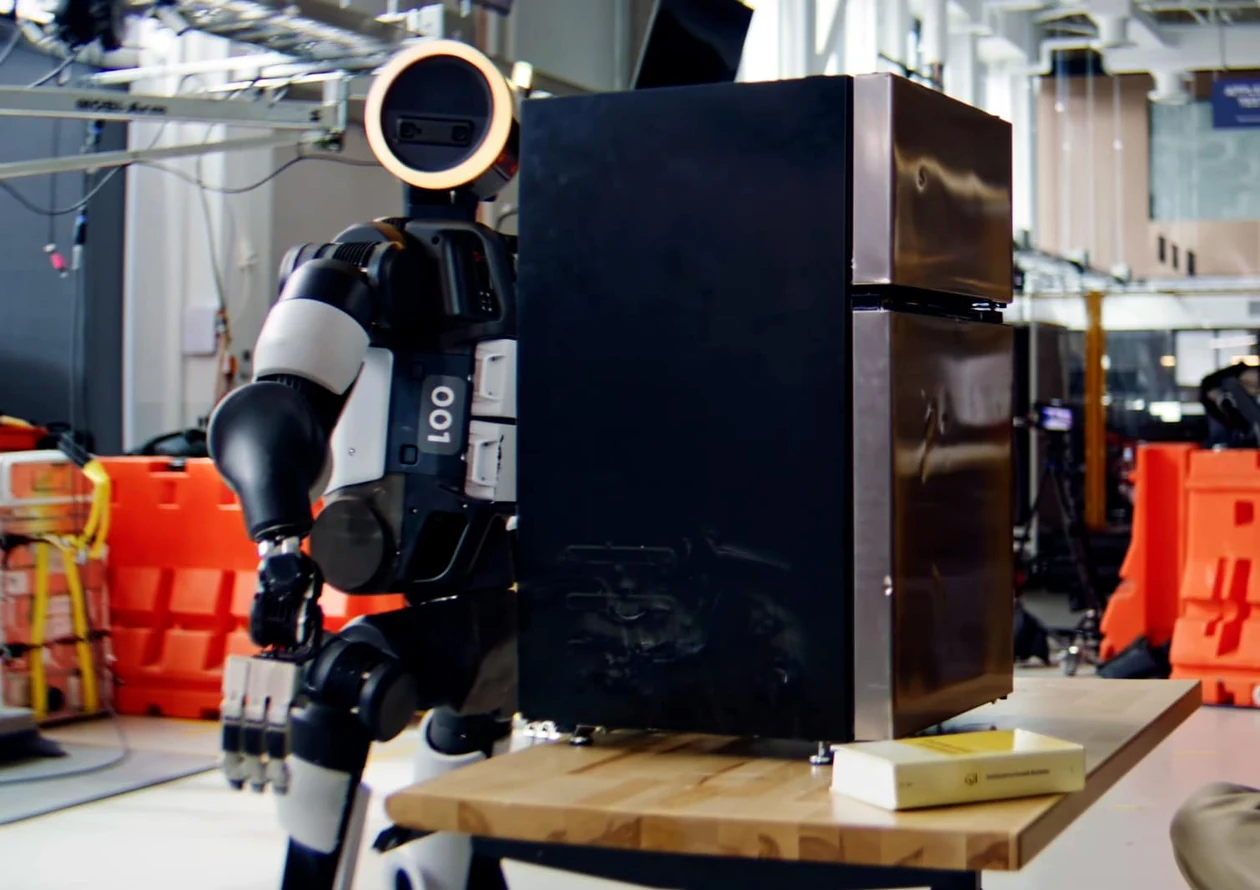
Прижать мини-холодильник к корпусу и удержать равновесие Atlas обучали с подкреплением в симуляции. Boston Dynamics описала перенос груза тяжелее 100 фунтов, хотя при обучении задавали 50–70 фунтов. Команда меняла массу, трение и положение предмета. Управление использовало сведения о состоянии тела робота; после переноса политики на аппарат разработчики возвращали реальные наблюдения в следующий цикл обучения.
Подробнее
Альберто Родригес, Шейн Розен-Леви и Винай Камиди описывают опыт с мини-холодильником как проверку силы, согласованного движения всего тела и обратной связи от самого робота. Atlas использовал руки, ноги и торс, чтобы подстроиться под форму и распределение массы предмета.
Для исходной траектории команда подготовила анимацию. Обучение поощряло удержание груза в заданных положении и ориентации, в том числе при толчках и натяжении. Параллельные симуляции на GPU меняли массу холодильника, сцепление с полом и силу двигателей. По сообщению компании, обучение охватывало нагрузки 50–70 фунтов, а реальный загруженный холодильник весил более 100.
Содержимое холодильника могло сдвигаться, а вес был распределён неравномерно. После проверки на аппарате команда использовала данные работы для доработки поведения. Разработчики также связывают точность модели с устройством Atlas: двумя типами вращательных приводов и повторяющимися сборками рук и ног.
Что это значит
Груз сообщает о себе телом
Atlas подстраивает перенос по состоянию собственного тела. Когда предмет прижат к торсу и рукам, изменение веса и контакта влияет сразу на устойчивость и удержание; отдельного решения «поднять руками» недостаточно.
Вариации вместо идеального холодильника
В симуляции менялись масса, трение и сила приводов. Это обучает реакции на диапазон условий, а перемещающееся содержимое реального холодильника проверяет, сохраняется ли действие при меняющемся распределении нагрузки.
Аппарат возвращает данные
Испытание на железе становится частью следующего цикла обучения. Перенос груза тяжелее обучающего диапазона показывает конкретное обобщение в опыте, но не универсальную грузоподъёмность. Инженерный результат — связать всё тело, модель и реальную обратную связь для адаптивного перемещения предмета.