30 секунд
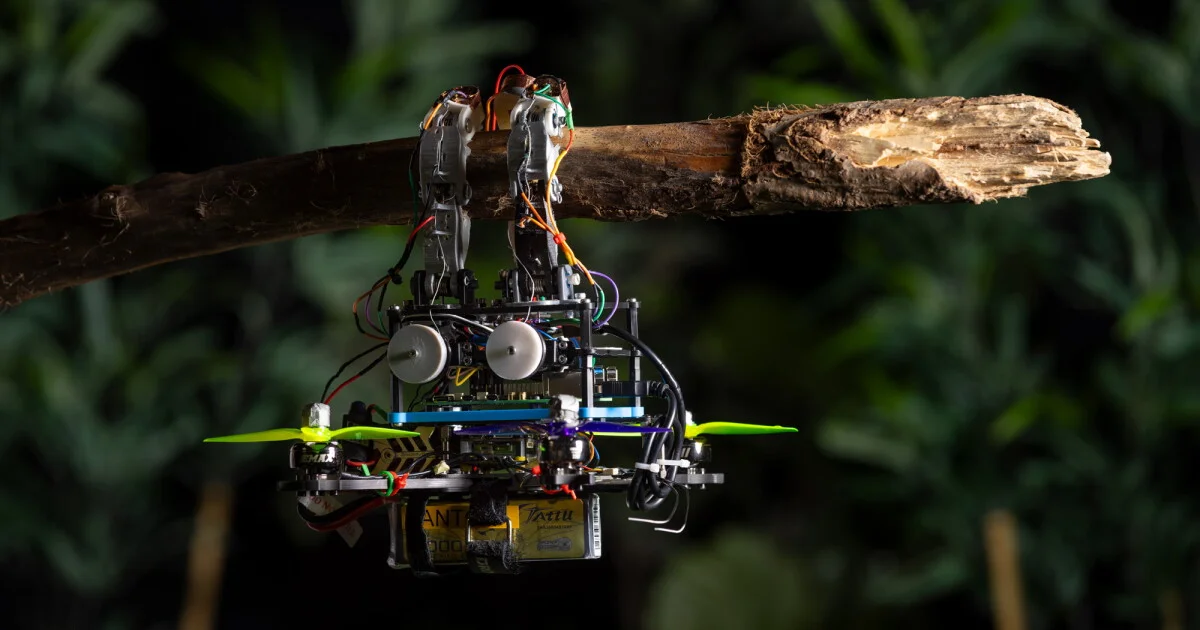
В TU Delft создали прототип дрона, который перед посадкой на ветку уточняет её положение касаниями. Камера даёт начальную оценку, а девять датчиков в трёх гибких пальцах помогают найти опору. Затем захват замыкается и удерживается пружинами без дополнительного расхода энергии. В описанных испытаниях успешность посадки превысила 99%; это результат конкретных тестов, а не гарантия работы в любом лесу.
Подробнее
Камере трудно точно определить положение ветки, когда обзор перекрывают листья и другие ветви. Команда Делфтского технического университета предложила дополнить изображение физическим контактом. Прототип сначала наводится по камере, затем вытягивает захват и нащупывает опору.
Захват состоит из трёх гибких пальцев, каждый разделён на три секции. В силиконовой поверхности каждого пальца размещены три тактильных датчика. Отдельный датчик сообщает лишь о наличии контакта, но его известное положение позволяет аппарату постепенно уточнить расположение и ориентацию ветки. Получив достаточно сведений, дрон обхватывает её и фиксирует пальцы.
Удержание обеспечивают встроенные пружины: по описанию проекта, на сам замкнутый захват дополнительная энергия не расходуется. Это отличается от непрерывного зависания, при котором двигатели должны постоянно поддерживать аппарат в воздухе.
В приведённых испытаниях доля успешных посадок превысила 99%. Аппарат справлялся и при ошибке начальной визуальной оценки до 60 сантиметров. Размер выборки в материале не указан, поэтому показатель нельзя переносить на любые ветки и погодные условия. Авторы рассматривают осязание как дополнение к камере, а не её полную замену.
Что это значит
Увидеть опору и удержаться на ней — разные задачи
В прототипе TU Delft камера помогает выбрать направление, но окончательное решение уточняется уже при контакте. Такой подход связывает расчёт посадки с фактическим положением ветки: аппарат не обязан полностью доверять первому изображению. Пружинная фиксация отдельно решает задачу удержания. Однако отсутствие расхода энергии на замкнутый захват не означает неограниченного времени работы всего дрона. Испытания описывают возможности прототипа; надёжность длительного наблюдения в природной среде требует отдельной проверки.