30 секунд
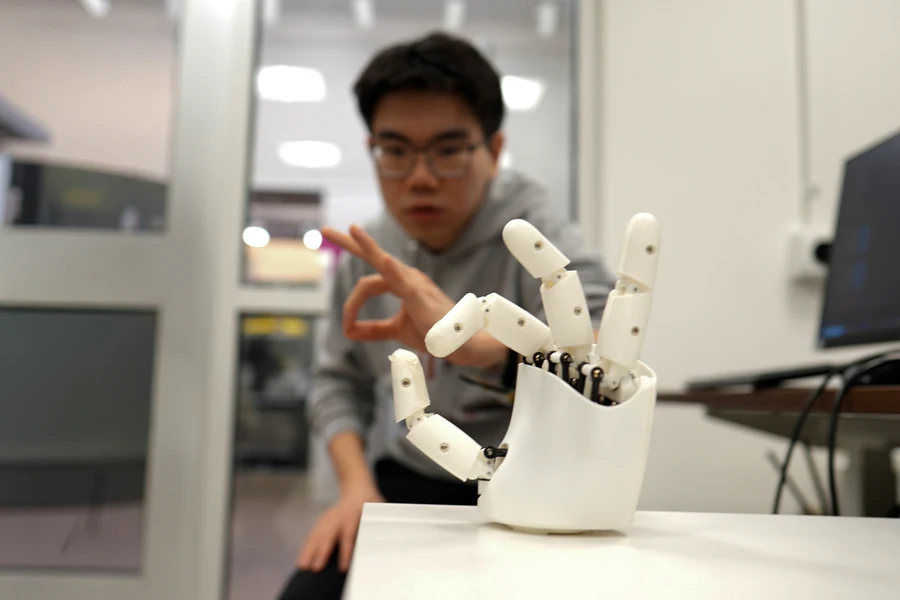
Движение пальцев можно передать роботизированной кисти по ультразвуковому изображению запястья. Инженеры MIT описали браслет в сообщении, опубликованном Robohub 13 июля. Модель связывает положение мышц и сухожилий с 22 степенями свободы руки. Восемь добровольцев участвовали в испытаниях; в демонстрации кисть повторяла игру на клавишах. Более компактное устройство и обучение на большем числе людей ещё входят в планы команды.
Подробнее
Ультразвуковой элемент размером с умные часы непрерывно снимает ткани запястья; электроника пока примерно размером с телефон. Чтобы связать изображение с положением руки, команда записывала движения добровольца несколькими камерами и размечала участки, соответствующие 22 степеням свободы пальцев.
Модель обучили на размеченных изображениях и проверили на новом наборе. В исследовании восемь добровольцев с разными кистями показывали жесты, включая 26 букв американского жестового алфавита, и держали мяч, бутылку, ножницы или карандаш. Авторы сообщили об отслеживании положения руки, но численную точность в этом сообщении не привели.
В отдельных демонстрациях беспроводной браслет управлял масштабированием и движением виртуального предмета. Коммерческая роботизированная кисть повторяла простую мелодию на пианино и бросок в настольное баскетбольное кольцо. Команда собирает данные большего числа людей и планирует уменьшить аппаратную часть; хирургические задачи обсуждаются как будущее применение.
Что это значит
Датчик вместо внешнего обзора
Ультразвуковой браслет позволяет получать управляющий сигнал от тканей руки, даже когда пальцы не видны внешней камере. Браслет связывает ультразвуковое изображение с положением кисти.
Как появляется соответствие
Для управления виртуальным предметом или робокистью это меняет место датчика. Вместо постоянного обзора пальцев требуется устойчивое изображение запястья; внешние камеры использовались для создания обучающей разметки.
Модель учится соответствию тканей и движения. Испытание на восьми добровольцах показывает работоспособность подхода, но разнообразие размеров кисти делает перенос на нового человека самостоятельной задачей обучения.
Носимое управление
Браслет демонстрирует способ передачи жестов без внешнего наблюдения при каждом действии. Миниатюризация и обучение на более широком наборе рук определят пригодность для повседневного управления; хирургические задачи остаются будущим применением.