30 секунд
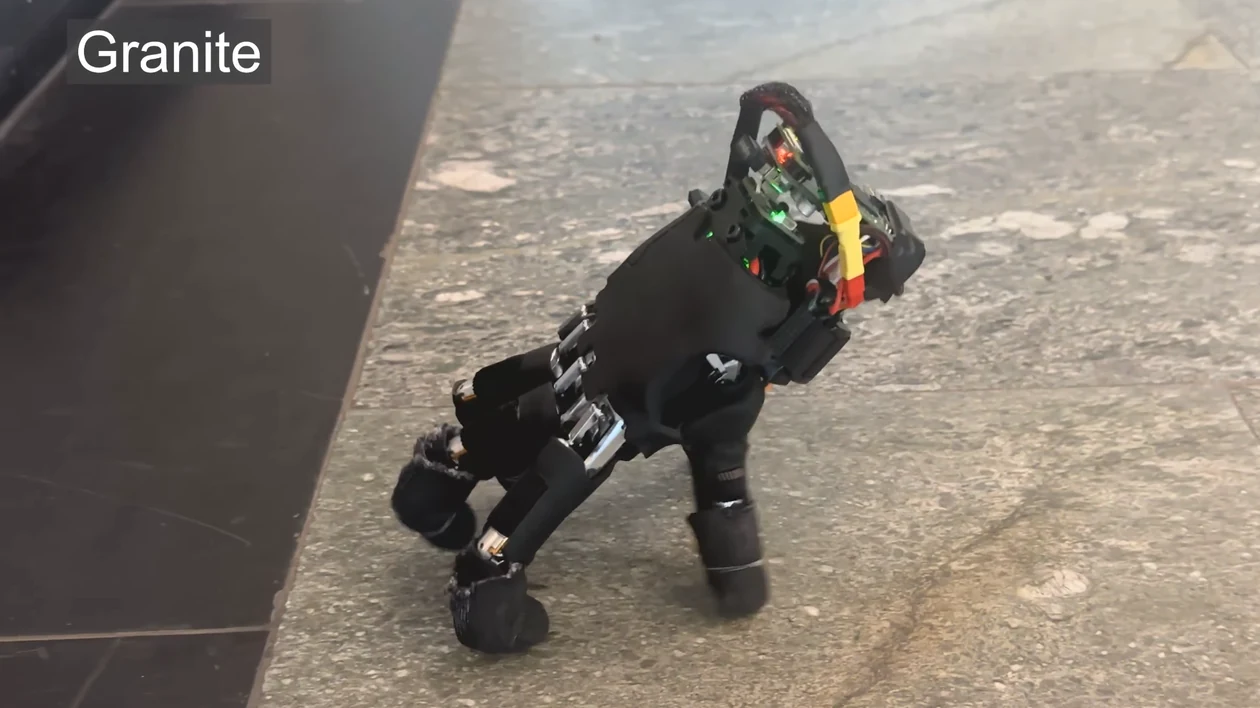
Использовать пальцы как ноги научилась роботизированная кисть исследователей ETH Zurich, описанная Hackaday 19 сентября. К коммерческому манипулятору добавили батарею и Raspberry Pi Zero 2 W. Система управляет 20 суставами и прошла 14 разных покрытий. В 21 из 25 проверок она поднялась после падения за 20 секунд. Камеры нет: самостоятельно ориентироваться на клавиатуре кисть не может.
Подробнее
Исследователи взяли готовую роботизированную кисть с четырьмя суставами на каждый из пяти пальцев. Нейросеть последовательно задаёт состояние суставов по предыдущим движениям, текущему положению руки и цели. Её обучали с подкреплением на симуляционной модели.
Кисть училась идти прямо, поворачивать, восстанавливаться после падения и нажимать клавиши. Из-за геометрии во время ходьбы она уходит вправо, поэтому нужна постоянная коррекция. Аппарат прошёл 14 поверхностей, включая резиновый коврик, гравий и траву, и толкал лёгкие предметы к заданным целям.
В 21 из 25 испытаний после падения кисть перевернулась в рабочее положение за 20 секунд. Авторы рассматривают её как возможный отделяемый инструмент для более крупного робота: рука могла бы самостоятельно добраться до предмета вне обычного радиуса манипулятора.
Что это значит
Захват сам добирается до цели
Ходьба на пальцах предлагает расширить рабочую область манипулятора без удлинения руки. В замысле авторов отделяемая кисть перемещается к предмету, превращая исполнительный инструмент в отдельную подвижную часть.
Геометрия требует коррекции
Пальцы предназначены и для других действий, поэтому форма кисти уводит её вправо. Успех движения зависит от постоянного управления, а испытания разных покрытий показывают именно приспособление походки.
Нажать ещё не найти
Без камеры кисть не может самостоятельно выбрать нужную клавишу. Способность выполнить движение и получение цели остаются разными задачами. Демонстрация расширяет возможный радиус действий руки, но для самостоятельной работы с предметами придётся соединить перемещение, наблюдение и постановку задачи.